Các kỹ sư MIT phát triển bề mặt cảm biến có thể đeo trên cơ thể để theo dõi hình dạng khi uốn cong. Công trình được công bố trên tạp chí Advanced Intelligent Systems; thiết bị hiện là nguyên mẫu nghiên cứu, chưa phải phụ kiện VR thương mại.
Tấm cảm biến mềm MIT ghi nhận sai số dưới 0,5 cm
Trong phòng lab, tấm cảm biến tái dựng bề mặt của các khuôn có hình dạng đã biết với sai số dưới 0,5 cm. Nhóm đánh giá kết quả bằng sai số căn quân phương — chỉ số tổng hợp độ lệch giữa bề mặt thật và bề mặt được dựng lại.
Qifan Yu, nghiên cứu sinh kỹ thuật cơ khí tại MIT thuộc nhóm thực hiện, đánh giá kết quả ngang với các công nghệ hiện có. Yu cũng đưa ra khoảng sai số của thiết kế cảm biến cứng để đối chiếu với kết quả đo trên nguyên mẫu mềm.
Sợi quang và LED giúp tấm silicone nhận biết độ cong
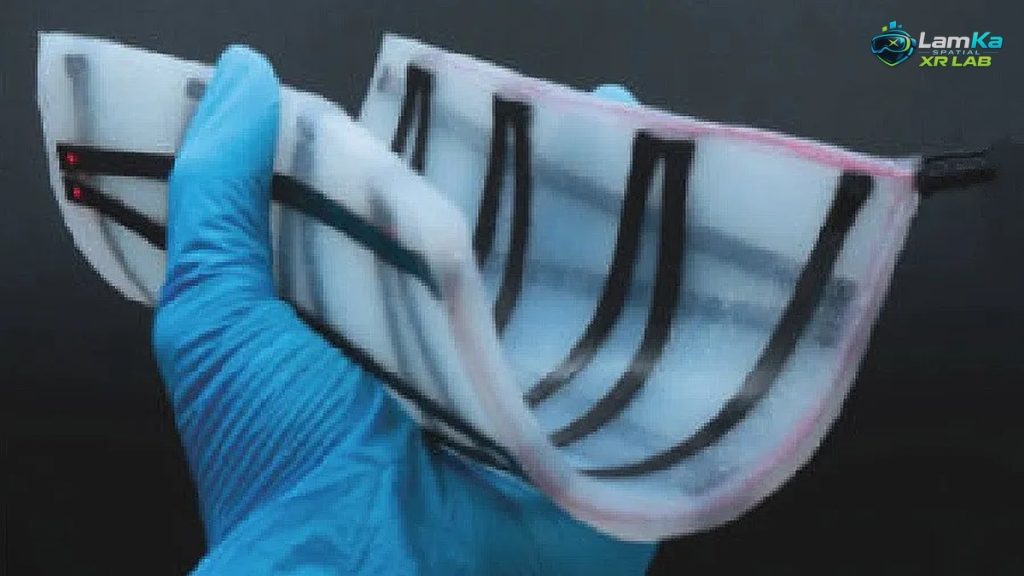
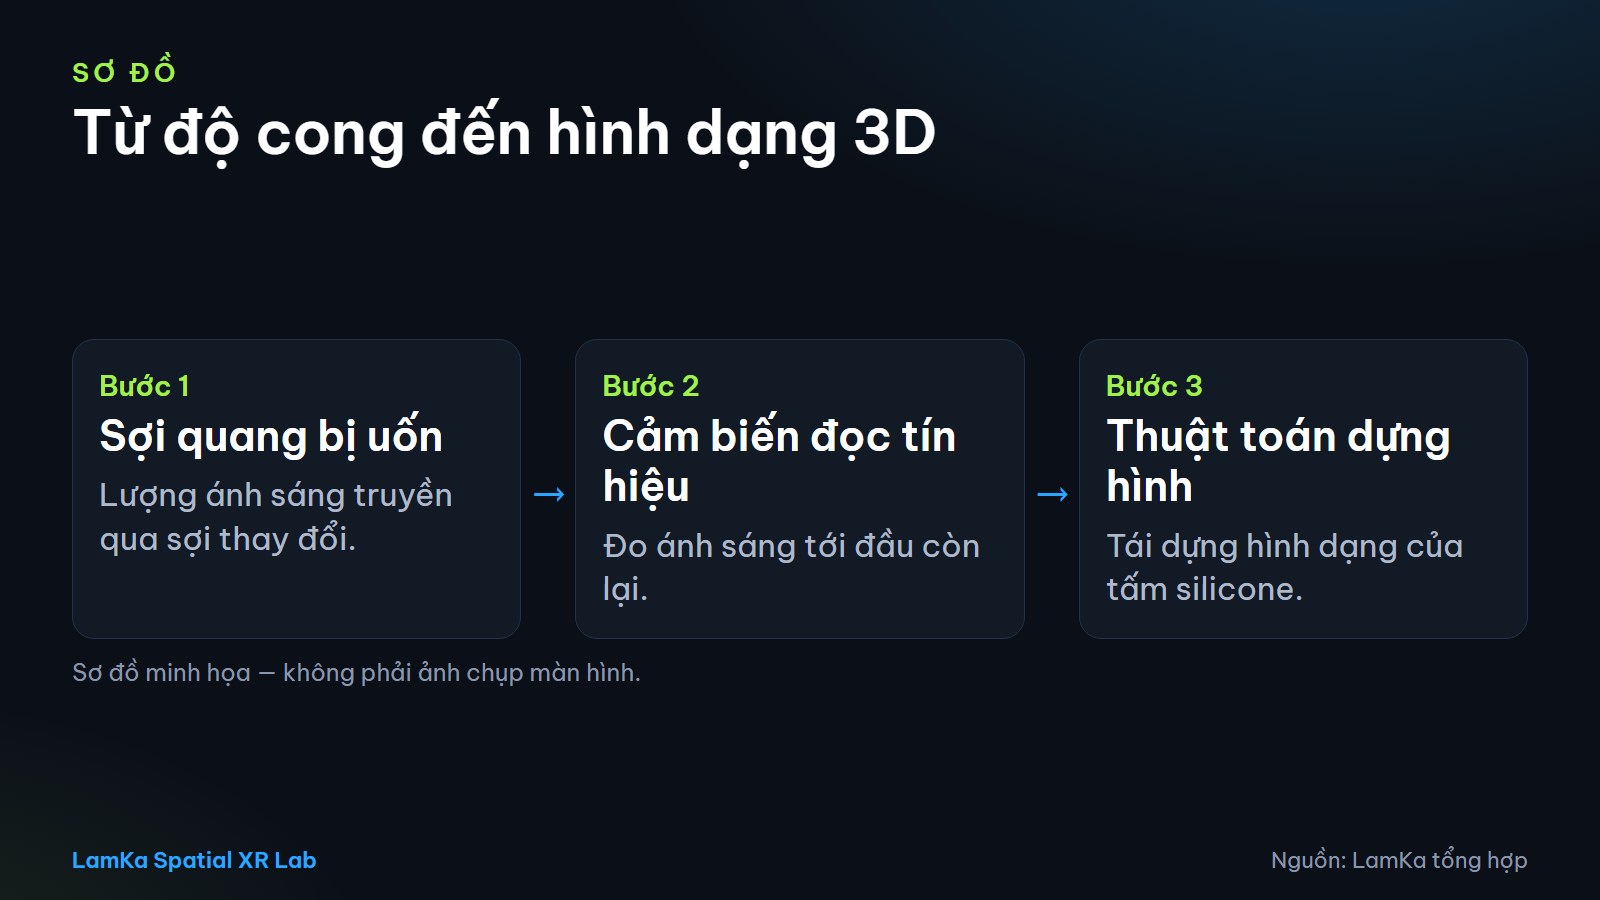
Tấm silicone chứa các sợi quang làm nhiệm vụ dẫn sáng, với đèn LED ở đầu sợi và cảm biến ánh sáng ở đầu còn lại. Khi sợi bị uốn, lượng ánh sáng đến cảm biến thay đổi, tạo tín hiệu để thuật toán suy ra độ cong.
Nhóm sử dụng lõi cao su mềm thay cho thủy tinh, bao quanh bằng lớp vỏ nhuộm đen và chủ động làm nhám một phía. Cách xử lý này khiến lượng ánh sáng thất thoát khác nhau khi sợi cong về phía nhám hoặc theo chiều ngược lại.
Nhờ phân biệt được chiều uốn, các sợi có thể phối hợp để nhận biết hình dạng của cả tấm thay vì chỉ một điểm riêng lẻ. Bề mặt cảm biến mềm hoàn toàn, còn mạch điện ở rìa tấm đảm nhiệm thu thập dữ liệu cho thuật toán tái dựng.
Thử nghiệm 3D khi tấm cảm biến uốn và bị hỏng
Trước khi chế tạo, nhóm mô phỏng nhiều cách bố trí sợi rồi so sánh hình dạng tái dựng với hình dạng đầu vào đã biết. Kết quả cho thấy đặt sợi theo góc nghiêng giúp cải thiện độ chính xác rõ hơn việc chỉ tăng số lượng sợi.
Nguyên mẫu thực được thử gấp theo đường chéo và phủ lên các khuôn in 3D để đo mức độ khớp bề mặt. Nhóm cũng cắt hoặc ngắt kết nối một số sợi; các sợi còn hoạt động tiếp tục cung cấp tín hiệu để dựng hình dạng tổng thể.
Trong mô phỏng hư hỏng, sai số tăng lên khi số sợi bị vô hiệu hóa nhiều hơn, cho thấy giới hạn của khả năng bù tín hiệu. Bảng dưới đây tách kết quả đo trên tấm thật khỏi kết quả mô phỏng, đồng thời tập hợp cấu hình của nguyên mẫu.
| Hạng mục | Thông số hoặc kết quả | Phạm vi |
|---|---|---|
| Kích thước tấm silicone | 16 × 16 × 0,5 cm | Nguyên mẫu thực |
| Bố trí sợi dẫn sáng | 14 sợi, chia thành 2 lớp, mỗi lớp 7 sợi, xếp zigzag | Nguyên mẫu thực |
| Chiều dài mỗi sợi | 160 mm | Nguyên mẫu thực |
| Độ dày sợi hiện tại | 1 mm | Nguyên mẫu thực |
| Nhịp tái dựng trong MATLAB | Khoảng 3 lần/giây, gồm lấy mẫu, ghi dữ liệu và vẽ kết quả | Hệ thống thử nghiệm |
| Sai số bề mặt trên 3 khuôn | Lần lượt 0,37 cm; 0,28 cm; 0,45 cm | Đo thực, dùng sai số căn quân phương |
| Thiết kế cảm biến cứng để đối chiếu | Sai số khoảng 1–2 cm | Mức tham chiếu do Qifan Yu nêu |
| Cấu hình khảo sát | 3–20 sợi/lớp; góc 0–35°; 6 hình dạng; nhiễu 10%; 30 lượt cho mỗi trường hợp | Mô phỏng |
| Vô hiệu hóa tối đa 3 trong 14 sợi | Sai số dưới 0,3 cm | Mô phỏng hư hỏng |
| Vô hiệu hóa từ 5 sợi | Sai số khoảng 1 cm trở lên | Mô phỏng hư hỏng |
Tấm cảm biến mềm MIT hướng đến VR và vật lý trị liệu
Với người chơi game và người dùng kính VR/MR, hướng ứng dụng được nhóm nêu là theo dõi chuyển động để điều khiển trải nghiệm thực tế ảo. Nhóm còn đề cập khả năng điều khiển robot từ xa và ứng dụng trong robot mềm, dựa trên việc theo dõi hình dạng bề mặt.
Kaitlyn Becker, đồng tác giả và trợ lý giáo sư kỹ thuật cơ khí tại MIT, muốn phát triển công cụ giúp chuyên viên vật lý trị liệu định lượng tiến bộ của bệnh nhân. Mục tiêu là so sánh chuyển động giữa các buổi tập chính xác hơn, qua đó theo dõi quá trình phục hồi theo thời gian.
Trong trình diễn ở cẳng tay, tấm cảm biến nhận biết được tác động nhấn nhờ các sợi cũng phản ứng với áp lực bên ngoài. Chức năng này chưa được hiệu chuẩn để đo lực mạnh đến đâu và được vận hành tách biệt với chế độ nhận biết hình dạng.
Các trình diễn đeo trên người do một tác giả thực hiện trên chính cơ thể, gồm theo dõi góc cổ tay và khuỷu tay. Toàn bộ tấm chưa co giãn được, nên nhóm dùng cách quy đổi đơn giản hơn tại các khớp, nơi sự kéo giãn làm lệch thuật toán tái dựng.
MATLAB và kế hoạch làm tấm cảm biến mỏng hơn
Hệ thống hiện dùng bộ giải tổng quát trong MATLAB để chuyển tín hiệu thành hình dạng, với thời gian xử lý bao gồm cả lấy mẫu và hiển thị. Nhóm đề xuất phát triển bộ giải nhanh hơn thay cho công cụ hiện tại, nhằm cải thiện tốc độ tái dựng.
Sợi dày 1 mm hiện còn lớn so với mục tiêu tích hợp vào quần áo, nên bước tiếp theo là làm tấm cảm biến mỏng hơn. Theo nhóm nghiên cứu, sợi có thể được thu nhỏ xuống mức hàng chục micromet; mật độ sợi cao hơn sẽ mở hướng phát triển trang phục thông minh.
Bên cạnh việc thu nhỏ sợi và tăng tốc xử lý, nhóm đề xuất các hướng nghiên cứu tiếp theo về cấu trúc cảm biến. Những thay đổi này tập trung vào độ chi tiết, khả năng đo đồng thời và tính co giãn của hệ thống.
- Bổ sung lớp dẫn sáng và sử dụng sợi hẹp hơn để tăng độ chi tiết khi tái dựng hình dạng trên tấm mỏng.
- Bổ sung một tấm riêng để hệ thống có thể đo lực đồng thời với nhận biết hình dạng.
- Phát triển phần điện tử có khả năng co giãn.
Xem thêm sản phẩm: Kính thông minh & thực tế ảo
Nguồn tham khảo

Biên tập LamKa là nhóm biên tập nội dung của LamKa Spatial XR Lab, chuyên về kính XR/AR/VR, kính AI, PC gaming, mô phỏng đua xe – bay và thiết bị sáng tạo nội dung. Bài viết được biên soạn với sự hỗ trợ của công cụ AI, dựa trên thông số và tài liệu chính thức của hãng; nguồn tham khảo được ghi ở cuối mỗi bài. Bài đánh giá và trải nghiệm chỉ dựa trên thử nghiệm thực tế tại LamKa Lab.
Bài viết do Biên tập LamKa biên soạn với sự hỗ trợ của công cụ AI.